Domain konstruktionsstücklisten.de kaufen?
Wir ziehen mit dem Projekt
konstruktionsstücklisten.de um.
Sind Sie am Kauf der Domain
konstruktionsstücklisten.de interessiert?
domain@kv-gmbh.de · 0541-91531010
Domain konstruktionsstücklisten.de kaufen?
Wie funktioniert ein Arduino-Servomotor?
Ein Arduino-Servomotor wird über PWM (Pulsweitenmodulation) gesteuert. Der Arduino sendet eine Reihe von Impulsen an den Servomotor, um die Position des Servos zu bestimmen. Die Länge des Impulses bestimmt den Winkel, in den sich der Servomotor bewegen soll. Der Servomotor enthält einen internen Regler, der den Motor entsprechend der empfangenen Impulse steuert. **
Wie trimme ich den LEGO Servomotor?
Um den LEGO Servomotor zu trimmen, musst du zunächst sicherstellen, dass er korrekt angeschlossen ist und mit Strom versorgt wird. Dann kannst du die Trimmeinstellungen über die LEGO Mindstorms Software oder über den EV3-Stein selbst vornehmen. Du kannst die Position des Motors anpassen, um sicherzustellen, dass er in der neutralen Position richtig ausgerichtet ist. **

Ähnliche Suchbegriffe für Robotis-Servomotor-Controller-DYNAMIXEL
Top-Angebote
Produkte zum Begriff Robotis-Servomotor-Controller-DYNAMIXEL:
-
Hans G Helms: 'Vokale Strukturen' 'Fa:m' Ahniesgwow", 'Golem', 'Konstruktionen' Partituren, Materialien, TondokumenteHans G Helms: 'Vokale Strukturen' 'Fa:m' Ahniesgwow", 'Golem', 'Konstruktionen' Partituren, Materialien, Tondokumente , Hans G Helms hat zwischen 1959 und 1968 drei Sprachkunstwerke geschaf- fen, die zu den fortschrittlichsten ihrer Gattunggehören:"Fa:m'Ahniesgwow", "Golem" und "Konstruktionen" erwei- tern in unterschiedlicher Intensität die phonetischen, semantischen und syn- taktischen Felder der Sprache. Sie bewegen sich in einem "Niemandsland zwischen den Sprachen" und bilden vielstimmige Konstruktionen aus frem- den Sprachen und Sprachverfremdung. 1968 drei Sprachkunstwerke geschaf- fen, die zu den fortschrittlichsten ihrer Gattunggehören:"Fa:m'Ahniesgwow", "Golem" und "Konstruktionen" erwei- tern in unterschiedlicher Intensität die phonetischen, semantischen und syn- taktischen Felder der Sprache. Sie bewegen sich in einem "Niemandsland zwischen den Sprachen" und bilden vielstimmige Konstruktionen aus frem- den Sprachen und Sprachverfremdung. Inklusive 2 CDs mit Tondokumenten von Helms' Kompositionen (66 Minu- ten) und Textdokumenten, darunter Faksimilesvon"Fa:hmAhniesgwow" und weitere Partituren (280 Seiten). Text: Stefan Fricke, Holger Jost, Hans G Helms, Karlheinz Stockhausen, Ferdinand Kriwet, Gottfried Michael Koenig, Mary Bauermeister, Theodor W. Adorno, Klaus Schöning, Helmut Heißenbüttel. , Rück- & Bremsleuchten > Lichter & Leuchten , Erscheinungsjahr: 20240227, Redaktion: Weibel, Peter, Seitenzahl/Blattzahl: 230, Keyword: Hans G Helms; Musik; Performancekunst; Phonetik; Sprachkunstwerke; Sprachwissenschaft; ZKM Karlsruhe; zeitgenössische Kunst, Fachschema: Performance (künstlerisch)~Kunst / Computer, 3D-Art, Medien~Medienkunst~Künstler - Künstlerin~Ausstellungskatalog~Musik~Linguistik~Sprachwissenschaft, Fachkategorie: Electronic Art, Holografie, Videokunst~einzelne Künstler, Künstlermonografien~Ausstellungskataloge, Museumskataloge und Sammlungen~Musik~Sprachwissenschaft, Linguistik, Warengruppe: HC/Kunst/Sonstiges, UNSPSC: 49019900, Warenverzeichnis für die Außenhandelsstatistik: 49019900, Länge: 252, Breite: 236, Höhe: 17, Gewicht: 886, Produktform: Klappenbroschur, Genre: Geisteswissenschaften/Kunst/Musik,29,80 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
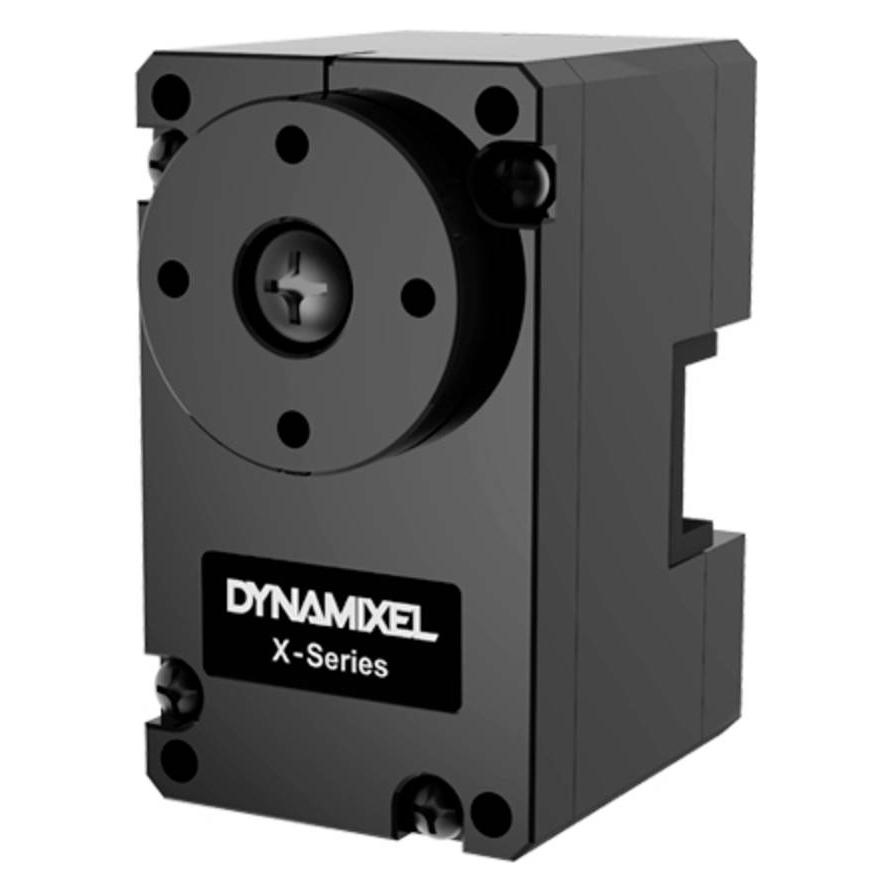
Robotis Servomotor MBS-ANT-82Die Dynamixel X-Serie, ist die derzeit aktuellste Netzwerk-Servomotoren Serie, von ROBOTIS. Der XC330-T181-T Servomotor verfügt über kontaktlose Magnet-Encoder wodurch 360° Rotationen mit einer Geschwindigkeit von bis zu 104 U/min ermöglicht werden. Dabei sind Drehmomente von bis zu 0,76 N.m bei einer anliegenden Spannung von 12 V möglich. Diese herausstechenden Leistungsmerkmale gepaart mit dem äußerst geringen Gewicht von nur 65 g, ergeben einen sehr leistungsstarken Servomotor für den universellen Anwendungsbereich. Darüber hinaus wurde bei der Dynamixel X-Serie die Kabelführung grundlegend überarbeitet, wodurch eine noch höhere Zuverlässigkeit erreicht worden ist. Die Kabel werden nicht mehr wie bei der AX/MX Serie üblich, auf der Rückseite des Servomotors angeschlossen, sondern werden an den Dreh.- und Angelpunkten vorbeigeführt, wodurch die Kabel weniger beansprucht, und freiliegende Kabel minimiert werden. Die Verschraubung der Dynamixel X-Serie kann in unterschiedlicher Weise erfolgen. Es ist jedoch bei der Verwendung von Montageprofilen zu beachten, dass die im Lieferumfang befindlichen Distanzringe verwendet werden.164,99 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Robotis Halterung MBS-ME-84Das ROBOTIS Pi-Camera Frame Set wird für die Raspberry Pi Kamera zur Montage beim TurtelBot3 oder OpenManipulator benötigt. Die passende Kamera kann in unserem Shop separat geordert werden und ist nicht Bestandteil dieses Artikels. Bitte beachten Sie, dass das Verbindungskabel installiert sein muss, bevor diese in dem Rahmen eingebaut wird.31,99 €*Versand: 4,95 €Sichere Weiterleitung zum Anbieter


-
Ist der Servomotor ein AC- oder DC-Motor?
Ein Servomotor kann sowohl ein AC- als auch ein DC-Motor sein. Es hängt von der Anwendung und den Anforderungen ab. AC-Servomotoren werden häufig in industriellen Anwendungen eingesetzt, während DC-Servomotoren in kleineren Anwendungen wie Modellbau oder Robotik verwendet werden. **
-
Wie kann man einen Servomotor per App ansteuern?
Um einen Servomotor per App anzusteuern, benötigt man zunächst eine App, die die Steuerung von Servomotoren unterstützt. Diese App kann entweder bereits vorhanden sein oder selbst programmiert werden. Anschließend muss der Servomotor mit einem Mikrocontroller oder einem anderen Steuerungsmodul verbunden werden, das die Befehle der App empfangen und an den Servomotor weiterleiten kann. Über die App kann dann die gewünschte Position oder Geschwindigkeit des Servomotors eingestellt und gesteuert werden. **
-
Wie steuere ich den Servomotor in meinem Code richtig?
Um einen Servomotor in deinem Code richtig zu steuern, musst du zunächst die passende Bibliothek für deinen Mikrocontroller oder dein Board importieren. Anschließend kannst du die Funktionen der Bibliothek verwenden, um den Servomotor anzusteuern. Dazu gehören Funktionen wie "attach()" zum Initialisieren des Servomotors und "write()" zum Setzen der gewünschten Position. **
-
Wie verkabelt man ein Micro-USB-Kabel mit einem Servomotor?
Um ein Micro-USB-Kabel mit einem Servomotor zu verkabeln, müssen Sie zuerst das Kabel abschneiden und die Drähte freilegen. Dann müssen Sie den positiven Draht des Kabels mit dem positiven Anschluss des Servomotors verbinden und den negativen Draht mit dem negativen Anschluss verbinden. Stellen Sie sicher, dass die Verbindungen sicher und isoliert sind, um Kurzschlüsse zu vermeiden. **
Wie funktioniert ein Servomotor und welche Anwendungen gibt es dafür?
Ein Servomotor wird durch ein Steuersignal gesteuert, das die Position des Motors bestimmt. Durch die Rückmeldung des Encoders kann der Servomotor seine Position präzise kontrollieren. Servomotoren werden häufig in Robotern, CNC-Maschinen und anderen Anwendungen eingesetzt, die eine präzise Positionierung erfordern. **
Wie schließe ich einen Servomotor an einen Raspberry Pi an?
Um einen Servomotor an einen Raspberry Pi anzuschließen, benötigst du zunächst ein Servo-Steuermodul, da der Raspberry Pi nicht in der Lage ist, Servos direkt anzusteuern. Das Servo-Steuermodul wird über die GPIO-Pins des Raspberry Pi angeschlossen. Du musst die Stromversorgung des Servos mit dem 5V-Pin des Raspberry Pi verbinden und die Steuerung des Servos mit einem der GPIO-Pins des Raspberry Pi verbinden. **
Top-Angebote
Produkte zum Begriff Robotis-Servomotor-Controller-DYNAMIXEL:
-
Hans G Helms: 'Vokale Strukturen' 'Fa:m' Ahniesgwow", 'Golem', 'Konstruktionen' Partituren, Materialien, TondokumenteHans G Helms: 'Vokale Strukturen' 'Fa:m' Ahniesgwow", 'Golem', 'Konstruktionen' Partituren, Materialien, Tondokumente , Hans G Helms hat zwischen 1959 und 1968 drei Sprachkunstwerke geschaf- fen, die zu den fortschrittlichsten ihrer Gattunggehören:"Fa:m'Ahniesgwow", "Golem" und "Konstruktionen" erwei- tern in unterschiedlicher Intensität die phonetischen, semantischen und syn- taktischen Felder der Sprache. Sie bewegen sich in einem "Niemandsland zwischen den Sprachen" und bilden vielstimmige Konstruktionen aus frem- den Sprachen und Sprachverfremdung. 1968 drei Sprachkunstwerke geschaf- fen, die zu den fortschrittlichsten ihrer Gattunggehören:"Fa:m'Ahniesgwow", "Golem" und "Konstruktionen" erwei- tern in unterschiedlicher Intensität die phonetischen, semantischen und syn- taktischen Felder der Sprache. Sie bewegen sich in einem "Niemandsland zwischen den Sprachen" und bilden vielstimmige Konstruktionen aus frem- den Sprachen und Sprachverfremdung. Inklusive 2 CDs mit Tondokumenten von Helms' Kompositionen (66 Minu- ten) und Textdokumenten, darunter Faksimilesvon"Fa:hmAhniesgwow" und weitere Partituren (280 Seiten). Text: Stefan Fricke, Holger Jost, Hans G Helms, Karlheinz Stockhausen, Ferdinand Kriwet, Gottfried Michael Koenig, Mary Bauermeister, Theodor W. Adorno, Klaus Schöning, Helmut Heißenbüttel. , Rück- & Bremsleuchten > Lichter & Leuchten , Erscheinungsjahr: 20240227, Redaktion: Weibel, Peter, Seitenzahl/Blattzahl: 230, Keyword: Hans G Helms; Musik; Performancekunst; Phonetik; Sprachkunstwerke; Sprachwissenschaft; ZKM Karlsruhe; zeitgenössische Kunst, Fachschema: Performance (künstlerisch)~Kunst / Computer, 3D-Art, Medien~Medienkunst~Künstler - Künstlerin~Ausstellungskatalog~Musik~Linguistik~Sprachwissenschaft, Fachkategorie: Electronic Art, Holografie, Videokunst~einzelne Künstler, Künstlermonografien~Ausstellungskataloge, Museumskataloge und Sammlungen~Musik~Sprachwissenschaft, Linguistik, Warengruppe: HC/Kunst/Sonstiges, UNSPSC: 49019900, Warenverzeichnis für die Außenhandelsstatistik: 49019900, Länge: 252, Breite: 236, Höhe: 17, Gewicht: 886, Produktform: Klappenbroschur, Genre: Geisteswissenschaften/Kunst/Musik,29,80 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Wie funktioniert ein Arduino-Servomotor?
Ein Arduino-Servomotor wird über PWM (Pulsweitenmodulation) gesteuert. Der Arduino sendet eine Reihe von Impulsen an den Servomotor, um die Position des Servos zu bestimmen. Die Länge des Impulses bestimmt den Winkel, in den sich der Servomotor bewegen soll. Der Servomotor enthält einen internen Regler, der den Motor entsprechend der empfangenen Impulse steuert. **
-
Wie trimme ich den LEGO Servomotor?
Um den LEGO Servomotor zu trimmen, musst du zunächst sicherstellen, dass er korrekt angeschlossen ist und mit Strom versorgt wird. Dann kannst du die Trimmeinstellungen über die LEGO Mindstorms Software oder über den EV3-Stein selbst vornehmen. Du kannst die Position des Motors anpassen, um sicherzustellen, dass er in der neutralen Position richtig ausgerichtet ist. **
-
Ist der Servomotor ein AC- oder DC-Motor?
Ein Servomotor kann sowohl ein AC- als auch ein DC-Motor sein. Es hängt von der Anwendung und den Anforderungen ab. AC-Servomotoren werden häufig in industriellen Anwendungen eingesetzt, während DC-Servomotoren in kleineren Anwendungen wie Modellbau oder Robotik verwendet werden. **
-
Wie kann man einen Servomotor per App ansteuern?
Um einen Servomotor per App anzusteuern, benötigt man zunächst eine App, die die Steuerung von Servomotoren unterstützt. Diese App kann entweder bereits vorhanden sein oder selbst programmiert werden. Anschließend muss der Servomotor mit einem Mikrocontroller oder einem anderen Steuerungsmodul verbunden werden, das die Befehle der App empfangen und an den Servomotor weiterleiten kann. Über die App kann dann die gewünschte Position oder Geschwindigkeit des Servomotors eingestellt und gesteuert werden. **
Ähnliche Suchbegriffe für Robotis-Servomotor-Controller-DYNAMIXEL
-
Robotis Servomotor MBS-ANT-82Die Dynamixel X-Serie, ist die derzeit aktuellste Netzwerk-Servomotoren Serie, von ROBOTIS. Der XC330-T181-T Servomotor verfügt über kontaktlose Magnet-Encoder wodurch 360° Rotationen mit einer Geschwindigkeit von bis zu 104 U/min ermöglicht werden. Dabei sind Drehmomente von bis zu 0,76 N.m bei einer anliegenden Spannung von 12 V möglich. Diese herausstechenden Leistungsmerkmale gepaart mit dem äußerst geringen Gewicht von nur 65 g, ergeben einen sehr leistungsstarken Servomotor für den universellen Anwendungsbereich. Darüber hinaus wurde bei der Dynamixel X-Serie die Kabelführung grundlegend überarbeitet, wodurch eine noch höhere Zuverlässigkeit erreicht worden ist. Die Kabel werden nicht mehr wie bei der AX/MX Serie üblich, auf der Rückseite des Servomotors angeschlossen, sondern werden an den Dreh.- und Angelpunkten vorbeigeführt, wodurch die Kabel weniger beansprucht, und freiliegende Kabel minimiert werden. Die Verschraubung der Dynamixel X-Serie kann in unterschiedlicher Weise erfolgen. Es ist jedoch bei der Verwendung von Montageprofilen zu beachten, dass die im Lieferumfang befindlichen Distanzringe verwendet werden.164,99 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Robotis Halterung MBS-ME-84Das ROBOTIS Pi-Camera Frame Set wird für die Raspberry Pi Kamera zur Montage beim TurtelBot3 oder OpenManipulator benötigt. Die passende Kamera kann in unserem Shop separat geordert werden und ist nicht Bestandteil dieses Artikels. Bitte beachten Sie, dass das Verbindungskabel installiert sein muss, bevor diese in dem Rahmen eingebaut wird.31,99 €*Versand: 4,95 €Sichere Weiterleitung zum Anbieter
-
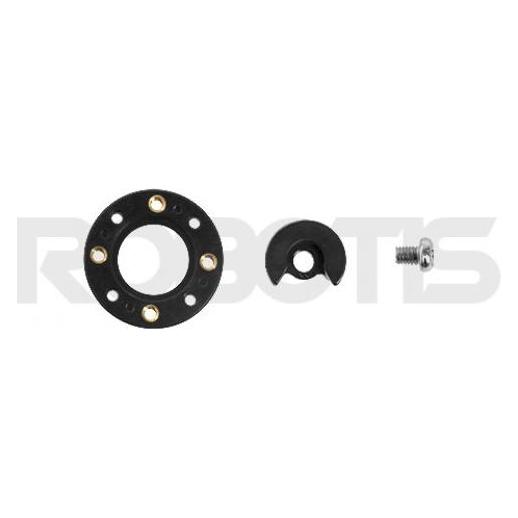
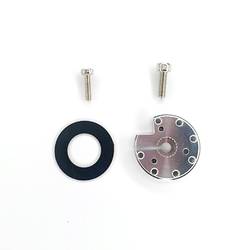
Robotis Spannhorn MBS-ME-90 PackageDas HNX430-C101 Set besteht aus einem Spannhorn, zwei Schrauben und einer Druckscheibe und ist für die DYNAMIXEL X430 Modelle bestimmt. Die Sonotrode wird an das Zahnrad der Abtriebswelle des DYNAMIXELs angeschlossen. Durch die Schraubenklemmung wird die Sonotrode besser mit dem Zahnrad verbunden und die Klemmkraft der Abtriebswelle vorgespannt. Wenn die Abtriebswelle aufgrund von Vibrationen und Stößen verschleißt, erhöht der Klemmbolzen die Klemmkraft für den Dauereinsatz. Bei Verwendung von LOCTITE auf der Schraube kann diese fester angezogen werden. Bitte beachten Sie, dass das HN12-C101 Set NICHT mit der gesamten DYNAMIXEL MX-Serie und den XL430, XC430, 2XL430 und 2XC430 der X-Serie kompatibel ist.63,99 €*Versand: 4,95 €Sichere Weiterleitung zum Anbieter
-
Wie steuere ich den Servomotor in meinem Code richtig?
Um einen Servomotor in deinem Code richtig zu steuern, musst du zunächst die passende Bibliothek für deinen Mikrocontroller oder dein Board importieren. Anschließend kannst du die Funktionen der Bibliothek verwenden, um den Servomotor anzusteuern. Dazu gehören Funktionen wie "attach()" zum Initialisieren des Servomotors und "write()" zum Setzen der gewünschten Position. **
-
Wie verkabelt man ein Micro-USB-Kabel mit einem Servomotor?
Um ein Micro-USB-Kabel mit einem Servomotor zu verkabeln, müssen Sie zuerst das Kabel abschneiden und die Drähte freilegen. Dann müssen Sie den positiven Draht des Kabels mit dem positiven Anschluss des Servomotors verbinden und den negativen Draht mit dem negativen Anschluss verbinden. Stellen Sie sicher, dass die Verbindungen sicher und isoliert sind, um Kurzschlüsse zu vermeiden. **
-
Wie funktioniert ein Servomotor und welche Anwendungen gibt es dafür?
Ein Servomotor wird durch ein Steuersignal gesteuert, das die Position des Motors bestimmt. Durch die Rückmeldung des Encoders kann der Servomotor seine Position präzise kontrollieren. Servomotoren werden häufig in Robotern, CNC-Maschinen und anderen Anwendungen eingesetzt, die eine präzise Positionierung erfordern. **
-
Wie schließe ich einen Servomotor an einen Raspberry Pi an?
Um einen Servomotor an einen Raspberry Pi anzuschließen, benötigst du zunächst ein Servo-Steuermodul, da der Raspberry Pi nicht in der Lage ist, Servos direkt anzusteuern. Das Servo-Steuermodul wird über die GPIO-Pins des Raspberry Pi angeschlossen. Du musst die Stromversorgung des Servos mit dem 5V-Pin des Raspberry Pi verbinden und die Steuerung des Servos mit einem der GPIO-Pins des Raspberry Pi verbinden. **
* Alle Preise verstehen sich inklusive der gesetzlichen Mehrwertsteuer und ggf. zuzüglich Versandkosten. Die Angebotsinformationen basieren auf den Angaben des jeweiligen Shops und werden über automatisierte Prozesse aktualisiert. Eine Aktualisierung in Echtzeit findet nicht statt, so dass es im Einzelfall zu Abweichungen kommen kann. ** Hinweis: Teile dieses Inhalts wurden von KI erstellt.